
Recherche Owli-AI
A Framework for Developing Modular Mobility Aids for People with Visual Impairment: An Indoor Navigation Use Case
(2023) - Paper
Florian von Zabiensky; Grigory Fridman; Oguz Ozdemir; Sebastian Reuter; Michael Kreutzer; Diethelm Bienhaus
Technische Hochschule Mittelhessen, University of Applied Sciences, Giessen, Germany
Cette page a été traduite automatiquement et attend une révision éditoriale.
Illustration

Résumé
L’article décrit un cadre de développement par composants d’aides électroniques au déplacement (ETA), afin de réduire le travail récurrent dans les projets de recherche. Son modèle délimite les composants pour combiner et remplacer la perception de l’environnement, la détection d’obstacles et les modalités de restitution. Une navigation intérieure utilisant l’ultra-large bande (UWB) sert de démonstration pratique. La réalisation s’appuie sur ROS2 pour réutiliser outils et interfaces entre équipes. Le travail analyse le processus de développement ainsi que les possibilités et limites de ROS2 pour les prototypes ETA modulaires.
Mots-clés
- ETA
- Aide électronique au déplacement
- Aide à la mobilité
- ROS2
- ROS
- Robot Operating System
- Développement par composants
Téléchargement
Illustrations
-
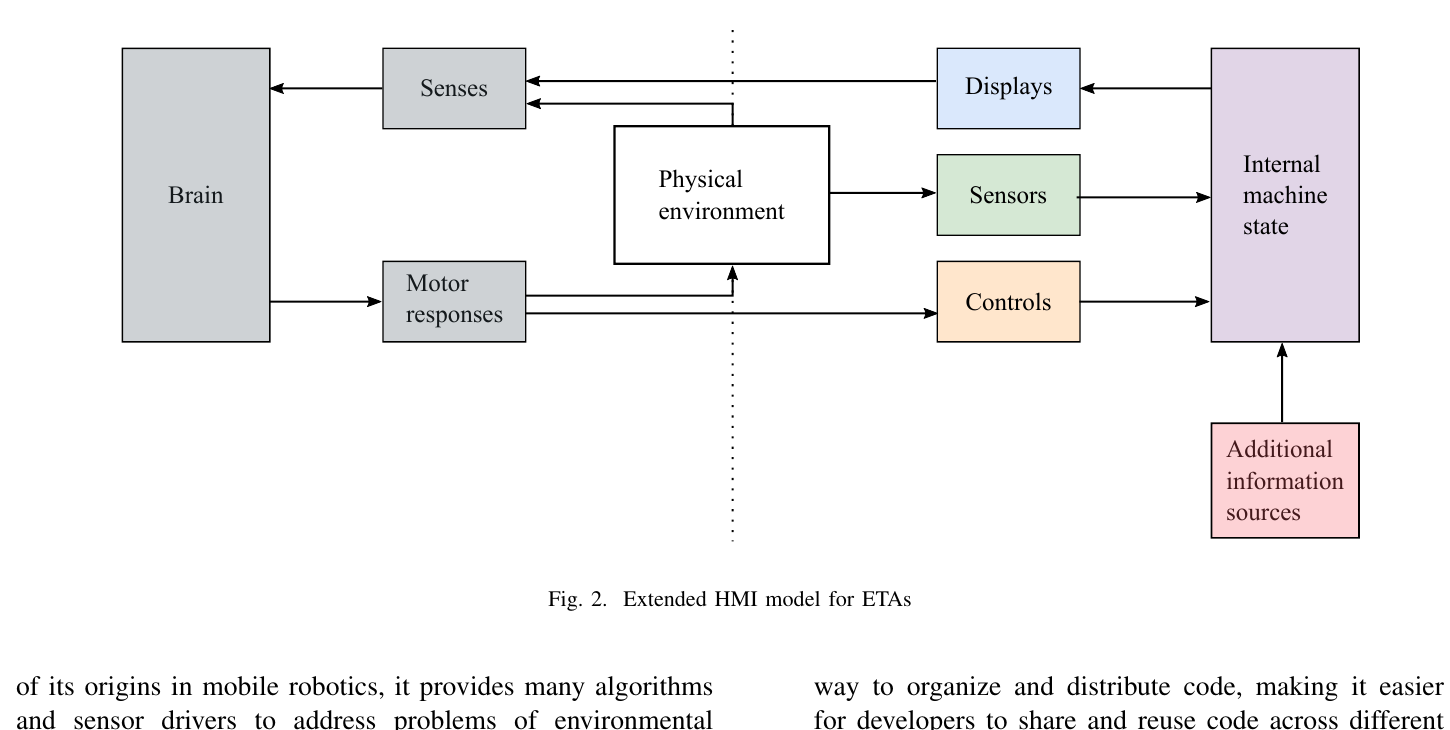
Fig. 2 Modèle IHM étendu pour les aides électroniques au déplacement. -
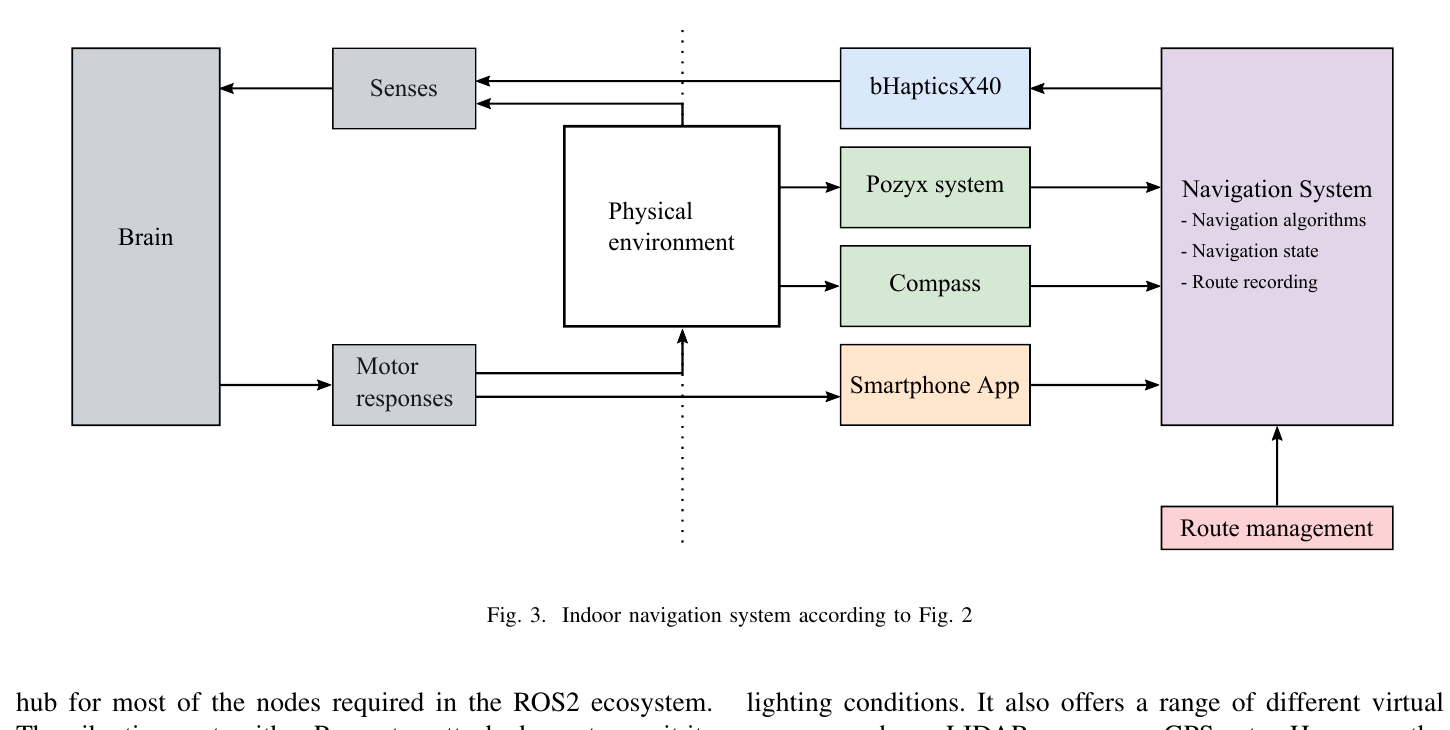
Fig. 3 Navigation intérieure avec composants interchangeables. -
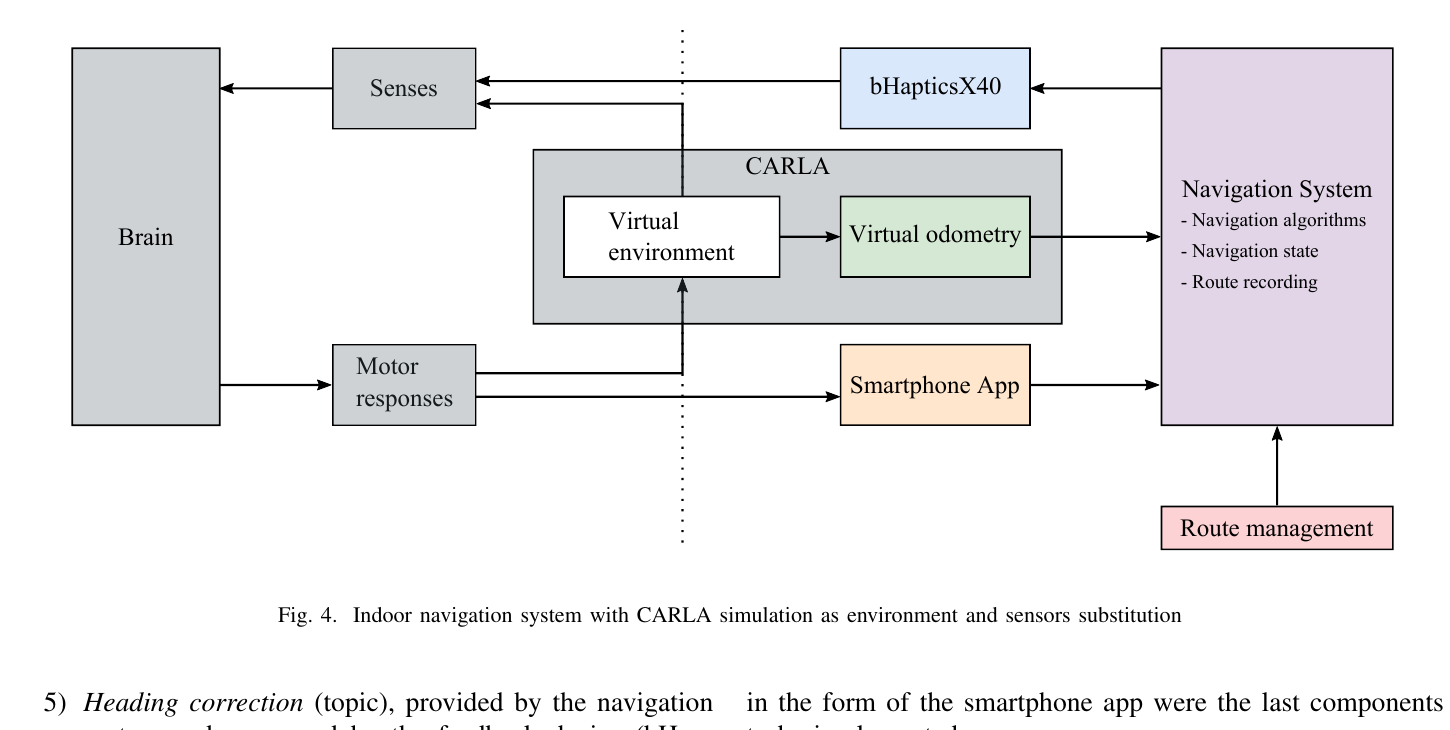
Fig. 4 Navigation intérieure avec CARLA comme environnement de simulation. -
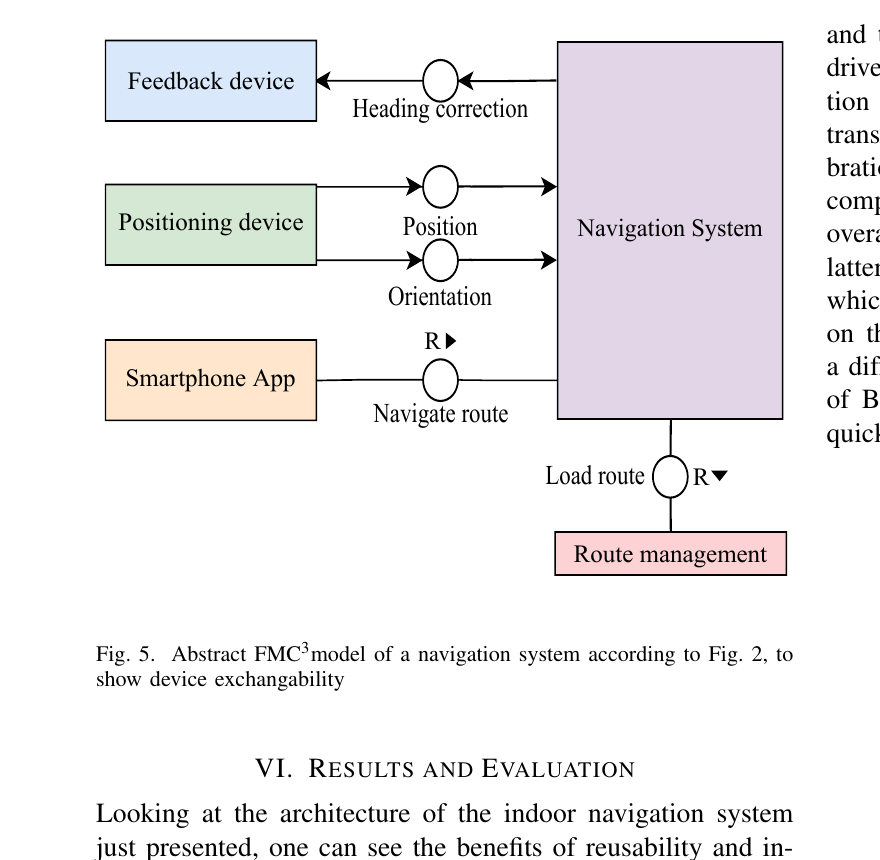
Fig. 5 Modèle FMC abstrait d’un système de navigation. -
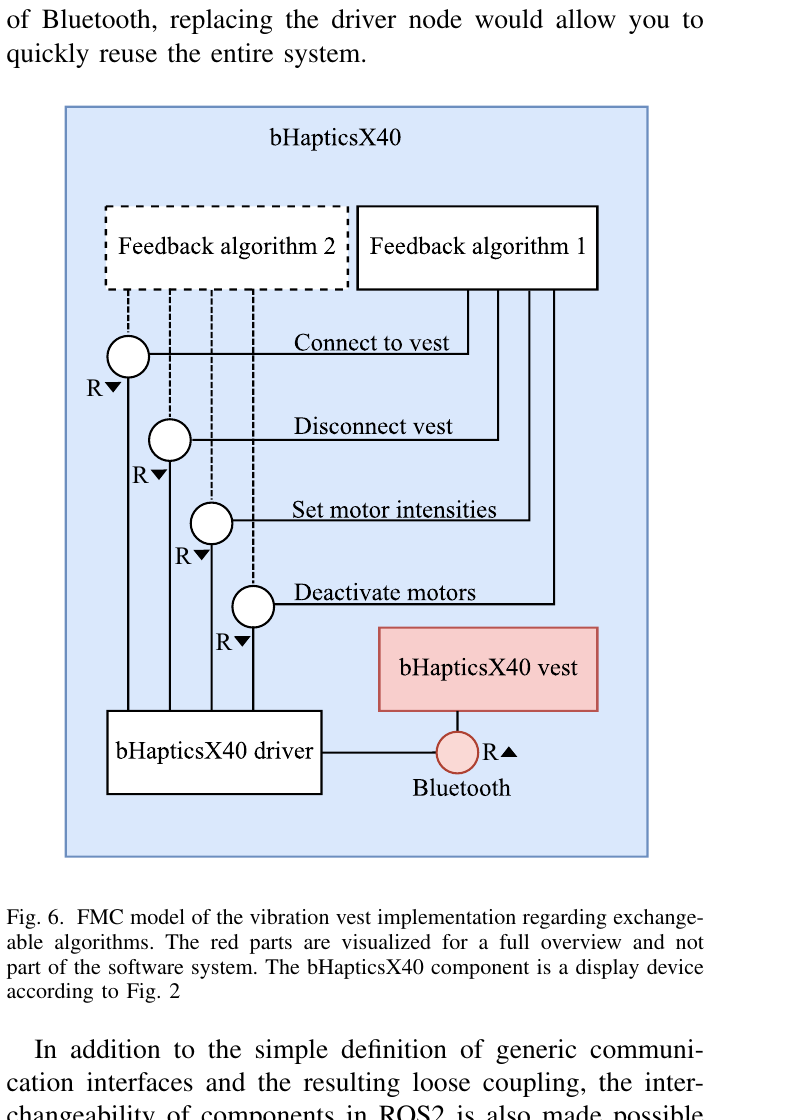
Fig. 6 Modèle FMC de la réalisation du gilet bHapticsX40.


