
Recherche Owli-AI
Open-Vocabulary Annotation for Pedestrian Scene Understanding under Domain Shift
ECCV 2026 Workshops · ACVR & CDEL (2026) - Contribution à un atelier
Justine Buss; Michael Kreutzer; Seyed Eghbal Ghobadi
Technische Hochschule Mittelhessen – University of Applied Sciences, Gießen, Germany
Cette page a été traduite automatiquement et attend une révision éditoriale.
Illustration
Résumé
Ce travail étudie si les modèles de localisation à vocabulaire ouvert et de segmentation peuvent produire des annotations au pixel près de scènes centrées sur les piétons malgré un fort décalage de domaine. La localisation guidée par le langage et la segmentation par requête sont associées à un filtrage conservateur. Les pseudo-étiquettes produites servent à entraîner et évaluer plusieurs architectures de segmentation binaire des trottoirs et de segmentation chaussée-trottoir. Les modèles de grande capacité dépassent 80 % de mIoU pour la segmentation binaire des trottoirs. Les résultats indiquent que les chaînes d’annotation fondées sur les modèles de fondation peuvent constituer une base pratique pour des jeux de données de vision d’assistance peu documentés, tandis que l’attribution sémantique sous décalage de domaine reste une limite centrale.
Mots-clés
- Segmentation sémantique
- Annotation à vocabulaire ouvert
- Modèles de fondation
- Vision d’assistance
- Décalage de domaine des scènes piétonnes
Téléchargement
Illustrations
-
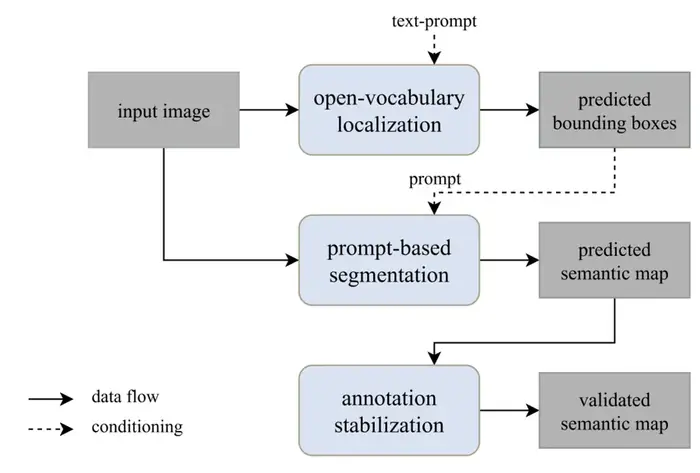
Fig. 1 Chaîne d’annotation fondée sur des modèles de fondation, avec localisation à vocabulaire ouvert, segmentation par requête et stabilisation. -
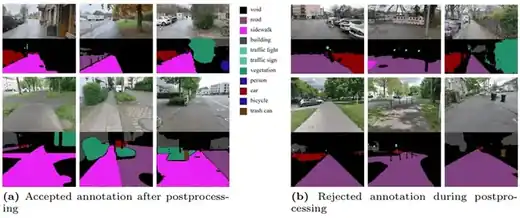
Fig. 2 Comparaison des annotations acceptées et rejetées dans le jeu BGH après post-traitement.
Informations complémentaires
Contexte de recherche
Issu du mémoire de licence de Justine Buss, ce travail examine une condition essentielle des systèmes de vision d’assistance : comment produire des données d’entraînement propres à un domaine avec un effort manuel raisonnable ?
La contribution a été présentée dans le cadre d’ECCV 2026 à Malmö, comme contribution croisée aux ateliers ACVR – Assistive Computer Vision and Robotics et CDEL – Curated Data for Efficient Learning. Elle appartient à l’axe Owli-AI Vision par ordinateur d’assistance et mobilité, auquel se rattache également le démonstrateur expérimental Way-Buddy.